
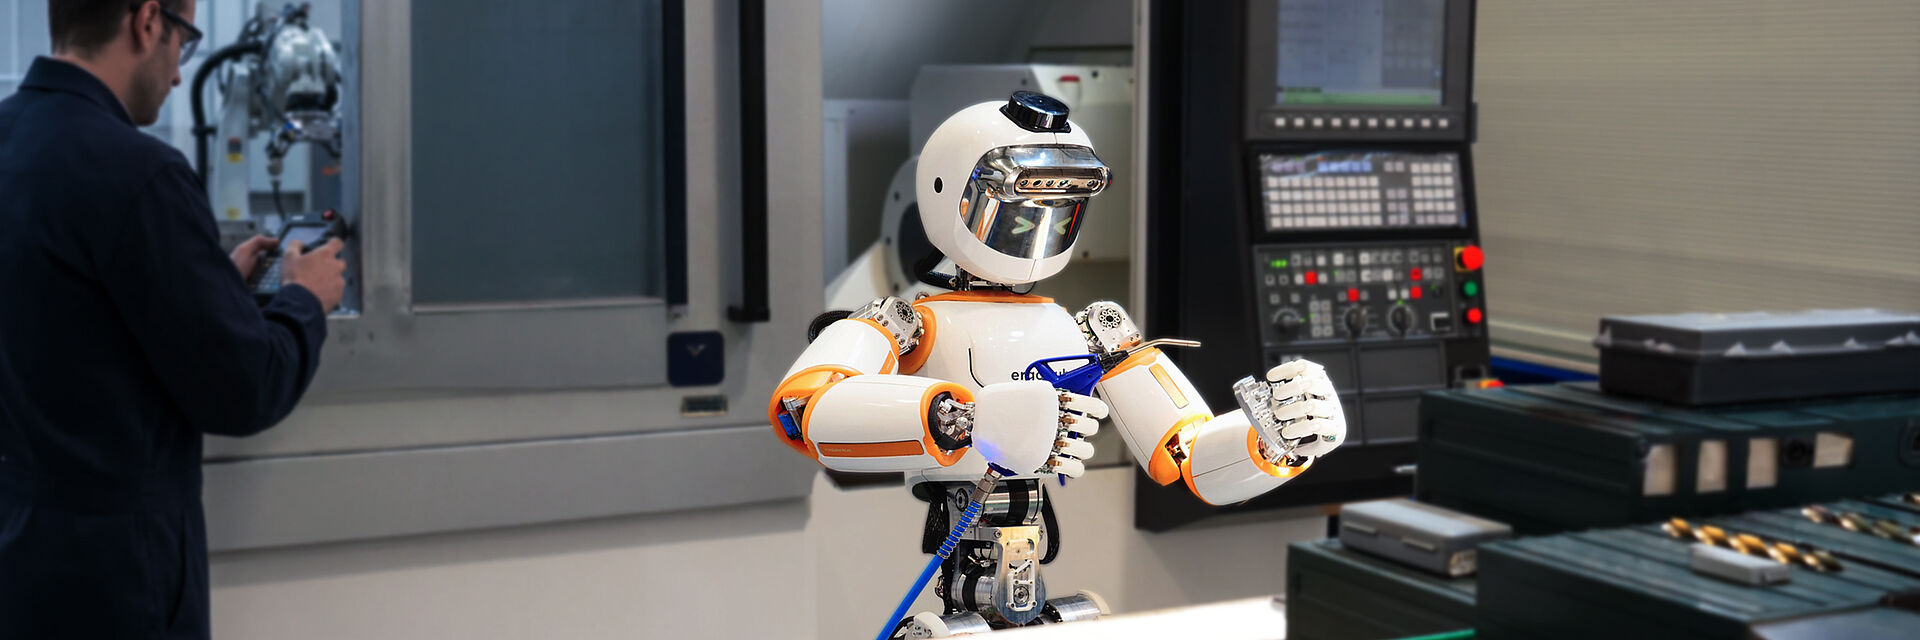
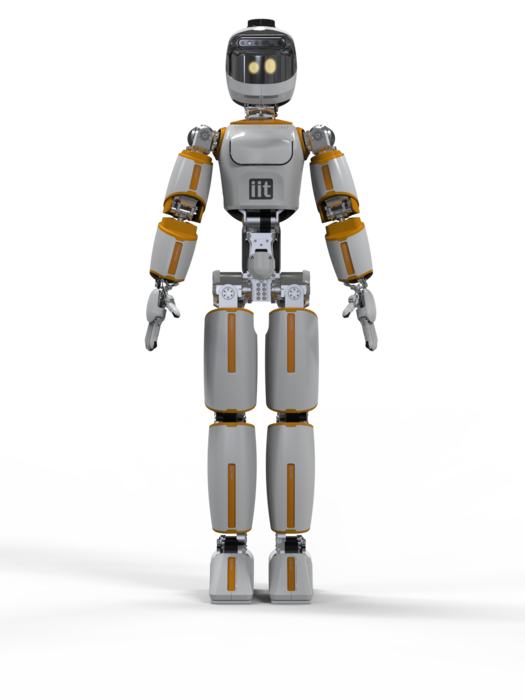
ergoCub高约1.50米,重量接近60公斤,搭载一体化人工智能系统,采用一体化整机架构设计。它不局限于单一技术场景应用,而是作为一款多功能助手,能够灵活适应不同的工作环境并主动辅助人类。该项目由热那亚的意大利技术研究院(IIT)与罗马的意大利国家工伤保险机构(INAIL)联合战略合作研发,聚焦现代职业安全中的关键问题:预防工伤事故以及广泛存在的肌肉骨骼和结缔组织疾病。作为前一代平台的继任者,ergoCub特别聚焦于人机协作的需求。遵循工业5.0理念,它被设计为一个具有前瞻性的“协作伙伴(co-worker)”,可主动识别人工作业需求、缓解人员作业疲劳,提前预判并规避操作隐患。
驱动系统赋能灵动精密运动
ergoCub的人形外观完整体现了“类人系统”的设计理念。其行走方式基于自然的人类步态,并结合传感器与人工智能实现先进的姿态与方向控制能力。功能性手臂与双手使其能够实现精确抓取和物体操作。双足设计兼顾人体工学,在降低能耗的同时确保动作流畅自然。因此,在驱动系统的选择与集成过程中,高性能与小型化成为两大核心考量标准。
FAULHABER驱动组件精准搭载于机器人前臂、颈部等对精度、安装空间与动态性能要求严苛的核心部位。前臂中集成了两套不同的电机系统:一套通过拉索机构控制手指的开合,另一套驱动球形并联腕部机构,实现复杂且精细调节的运动。
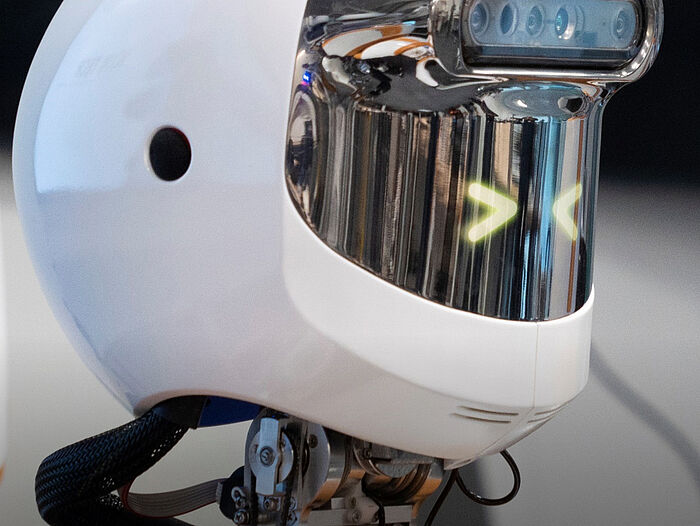
机器人颈部采用串联式结构设计,对安装空间的利用率有着极高要求。在这一应用中,BXTH系列外转子电机表现出卓越性能,尽管尺寸紧凑,仍具备高功率密度,从而成功替代了先前的拉索结构,实现了更高性能且完全集成的解决方案。
选择 FAULHABER:每一次运动都稳定可靠
选择FAULHABER基于一系列与类人机器人需求高度匹配的技术与实践因素。IIT“具身系统与类人机器人机电工程”部门首席机械工程师Lorenzo Protopapa表示:
“对我们而言,一个关键因素是其极高的扭矩与尺寸比,使得高性能执行器能够集成到类人机器人极为紧凑的关节结构中。同时,产品具备高可靠性与运行稳定性,能够适配设备长期测试与迭代优化的研发需求。”
集成电机、减速箱与编码器的整体解决方案同样是一大优势,大幅简化了系统集成过程。此外,这些驱动系统所具备的平稳且高精度的运动特性,有助于实现安全、自然的人机交互。
此外,品牌全程专业的技术支持,贯穿设备整体研发周期,为组件选型、结构设计、性能优化提供了全方位助力。

人机协作的未来方式
凭借类人化设计、先进感知能力以及可通过可穿戴设备实现的交互方式,ergoCub能够在复杂的现实应用中发挥其全部潜力。项目不仅强调技术性能,更兼顾人性化作业体验。目标是使ergoCub不被视为控制型机器,而是成为日常工作环境中值得信赖的支持型伙伴。
一个典型应用场景是在工业和物流领域,例如垂直结构仓储环境,在这些场景中传统移动机器人系统往往达到极限。而ergoCub能够在协作任务中展现优势,例如协同搬运重物或精确操作复杂物体。
在医疗领域,ergoCub同样展现出广阔前景。虽然尚未大规模应用于临床,其研发重点在于辅助护理人员和医疗人员。在患者搬运或辅助行走等高强度任务中,它能够有效减轻人员负担并提升工作安全性。此外,ergoCub还可作为沉浸式机器人“化身”,实现远程操控与远程存在,使操作人员的感知与行动能力得以延伸至远距离。
同时,它还能胜任日常协作任务,例如执行基础协同操作、识别人类行为、双手操作物体以及对空间环境进行语义理解。由此,ergoCub清晰地展现出其作为多功能、集成化合作伙伴的潜力,适用于多种工作与生活场景。
从实验室走向实景落地
ergoCub从受控实验室环境迈向实际工业或医疗应用,是其发展中的关键里程碑。然而,这一转变也伴随着重大技术挑战。
首先是自主续航能力。目前的原型机可通过集成锂离子电池实现约一小时的无线运行,足以满足研究与演示需求。但在物流或医疗等实际应用场景中,“协作伙伴” 亟需优化续航能力与能耗效率。
同样重要的是人机协作的安全性。目前,包括ergoCub在内的许多类人机器人仍依赖外部安全机制,尚未完全获得无监督人机交互的认证。在实际部署中,必须保障设备在系统异常、环境突变等突发情况下,依旧安全稳定运行。
此外,“具身人工智能(embodied AI)”的发展日益重要。尽管大语言模型及视觉-语言-行动模型显著提升了认知能力,但如何将其与对现实物理交互的稳健理解相结合,仍是关键挑战。
唯有将能源效率、安全交互与深度具身智能有效结合,类似ergoCub的类人机器人才能真正走出原型阶段,实现可靠的日常应用。